Roboți inspirați din regnul animal
Roboți inspirați din regnul animal

Un ghepard poate alerga mai repede decât orice alt animal, o șopârlă gecko poate sta pe orice suprafață fără nici un ajutor, iar unii gândaci pot să alerge cu 40 de kilometri pe oră. Designerul robotic Sangbae Kim, profesor la Massachusetts Institute of Technology, încearcă să înțeleagă cum funcționează unele mecanisme animale și încearcă să le copieze la roboți.
Regnul animal oferă cele mai bune idei pentru crearea roboților mobili, a spus Kim. Locomoția este una dintre cele mai importante funcții ale unei creaturi. „Animalele trebuie să găsească hrană, adăpost și să se ferească de prădători. Prin urmare se mișcă foarte bine. De aceea ideile naturii sunt cele mai indicate pentru mine."
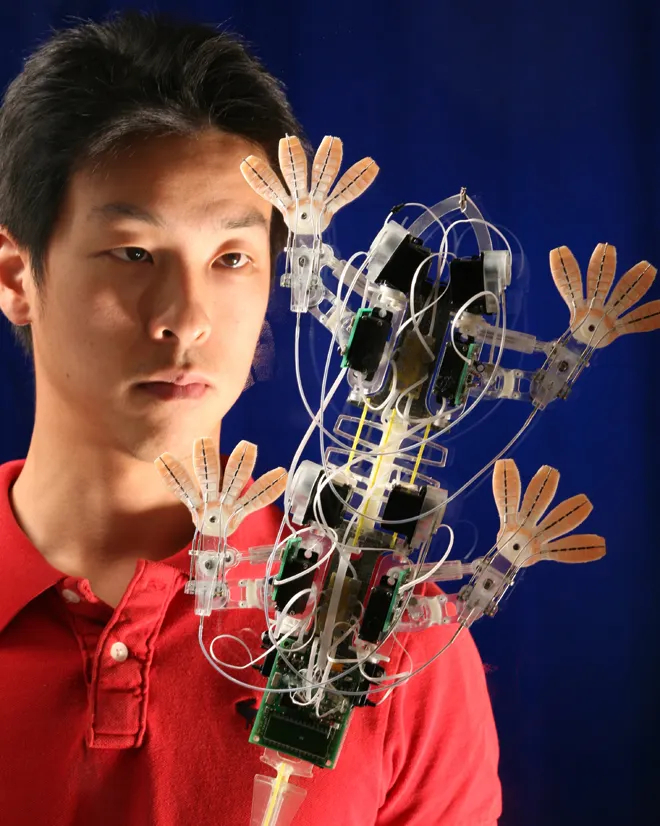
Printre roboții pe care îi construiește Kim și echipa sa este și Stickynot, un robot care are labele asemănătoare cu ale șopârlei gecko, și iSprawl, un robot care se mișcă la fel ca și gândacii.
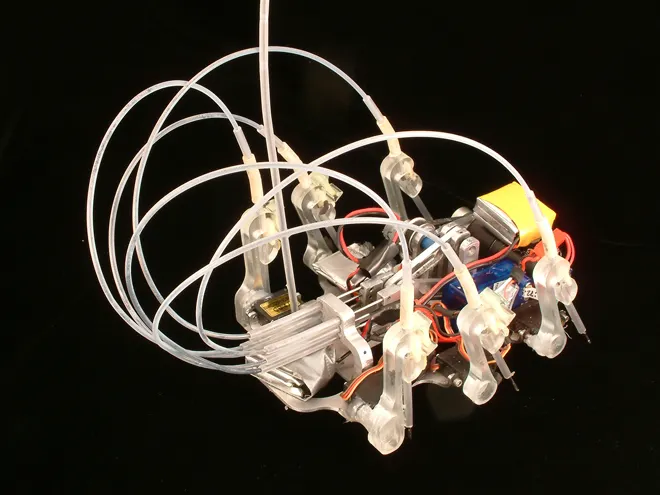
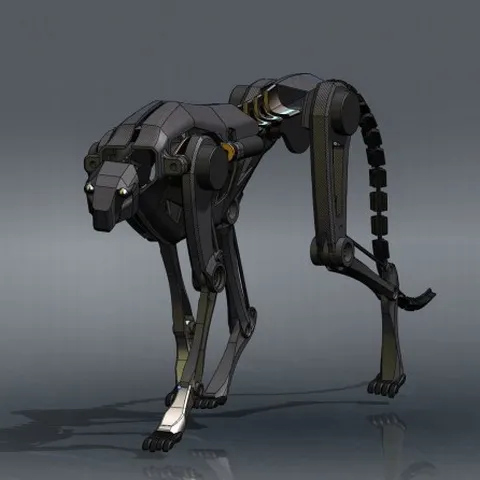
Ultimul proiect al lui Kim este un robot inspirat dintr-un ghepard. Ideea este să construiască un robot dintr-un material superușor, de fibră de carbon, care să poată ajunge la viteza unui ghepard adevărat.
Este un proiect ambițios. Modele actuale de roboți cu roți sunt eficiente, dar poate fi foarte incet pe terenuri dificile. De exemplu, PackBot, folosit de armata americană, poate ajunge doar la circa 10 kilometri pe oră.
„Majoritatea roboților se descurcă foarte bine pe suprafețe plate, dar sunt înceți”, a declarat Kim. „De aceea am luat ca exemplu ghepardul. Acesta are o coloană vertebrală foarte flexibilă care îi oferă o viteză bună”.
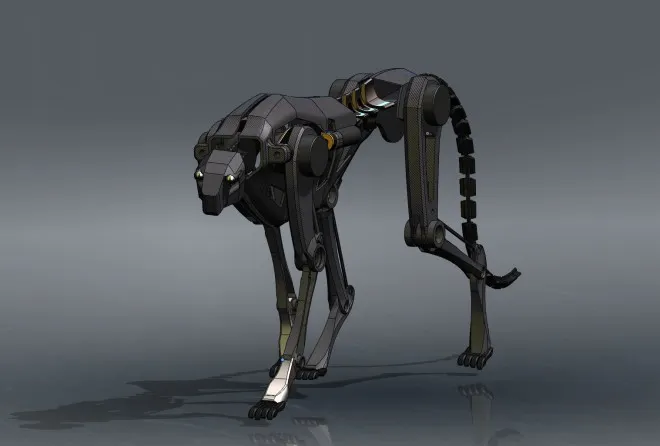
Problema cea mai mare în acest proiect nu va fi însă structura, ci distribuirea puterii pentru a ajunge la viteza optimă cât mai repede, a mai adăugat Kim.
Urmărește știrile Realitatea.NET și pe Google News